잘 움직이는 데모와 돈을 버는 현장의 차이. 인식·제어·학습·구동·안전·운영을 연결해 병목과 경제성을 읽습니다.
지점을 선택해 산업의 흐름과 병목, 관련 기업을 살펴보세요.
이 맵 읽는 순서
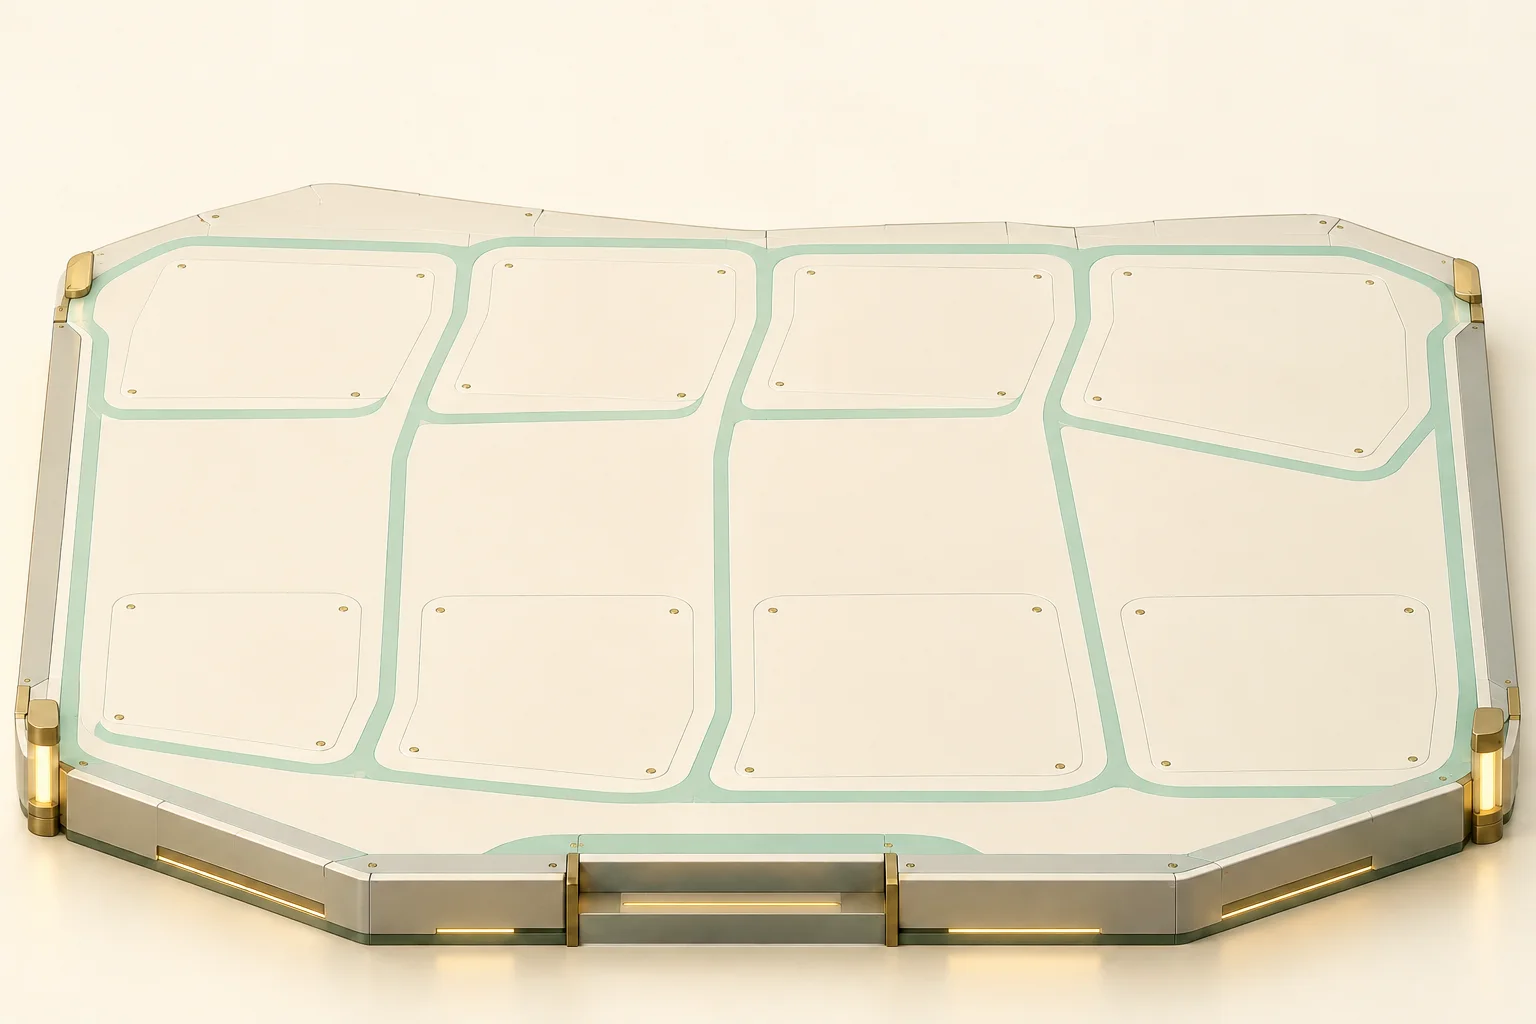
피지컬 AI는 주변을 인식하고 물리적 행동을 선택하는 지능을 실제 기계와 연결하는 접근입니다. 모든 산업용 로봇이 학습형 AI를 쓰는 것은 아니며, 휴머노이드만을 뜻하지도 않습니다. 작업 정의 → 인식 → 연산·제어 → 구동 → 현장 통합 → 운영 → 성과 측정 순으로 읽어 보세요. 시뮬레이션과 데이터는 여러 단계에 피드백을 주는 별도 루프입니다. 선은 기능적 의존관계이며 기업 간 계약이나 공급망을 뜻하지 않습니다.
공식 기술·제품 자료를 바탕으로 만든 교육용 축약 지도입니다. 기업의 제품 설명은 해당 기능의 존재를 확인하는 근거이며 독립적인 성능 검증이나 보편적 수익성 증거가 아닙니다. 경제적 의미·관찰 포인트·반론은 편집자의 조건부 분석입니다. 특정 모델의 실제 도입률·수익·안전 인증을 보증하지 않습니다. OSHA 자료는 미국의 산업용 로봇 안전 참고자료이며 국내 규정이나 모든 이동로봇·휴머노이드에 그대로 적용되는 법률 안내가 아닙니다. 현장별 최신 규정과 위험성 평가는 별도로 확인해야 합니다. 실적·주가 전망이나 투자 권유가 아닙니다.
학습용 산업 개념도입니다. 실제 시설 배치·지리·운영 경로를 재현한 그림이 아닙니다.
검증 피드백
학습·시뮬레이션
실패 조건을 가상 공간과 현장 데이터로 찾아 정책과 설계를 수정합니다.
왜 중요한가
분석 관점: 시뮬레이션의 가치는 멋진 영상보다 실패를 미리 발견하고 재시험 비용을 줄이는 데 있습니다. 현장 실패를 유형별로 기록하고 다음 검증에 반영할 수 있어야 데이터 축적이 실제 개선으로 이어질 수 있습니다.
관련 기업
NVIDIA
Isaac Sim 로봇 시뮬레이션·합성 데이터와 Jetson 엣지 AI 플랫폼
ABB Robotics
RobotStudio 가상 제어기 기반 로봇 프로그래밍·경로·동작 검증
핵심 설명
NVIDIA Isaac Sim은 물리 기반 로봇 시뮬레이션·검증·합성 데이터 생성을 지원하며, 공식 학습 문서는 센서·ROS 2·소프트웨어 및 하드웨어 연결 검증을 다룹니다. ABB RobotStudio는 가상 제어기 기반의 경로·충돌·동작 분석을 제공합니다. 합성 데이터는 실제 데이터의 보완 수단입니다. 현실의 마찰·접촉·부품 편차·조명을 얼마나 충실히 표현했는지에 따라 가상 검증과 현장의 차이가 남습니다.